真实飞控与动力学
H743 与 ArduPilot 让控制策略面对真实执行器、姿态、供电和动力学响应。
 联系我们
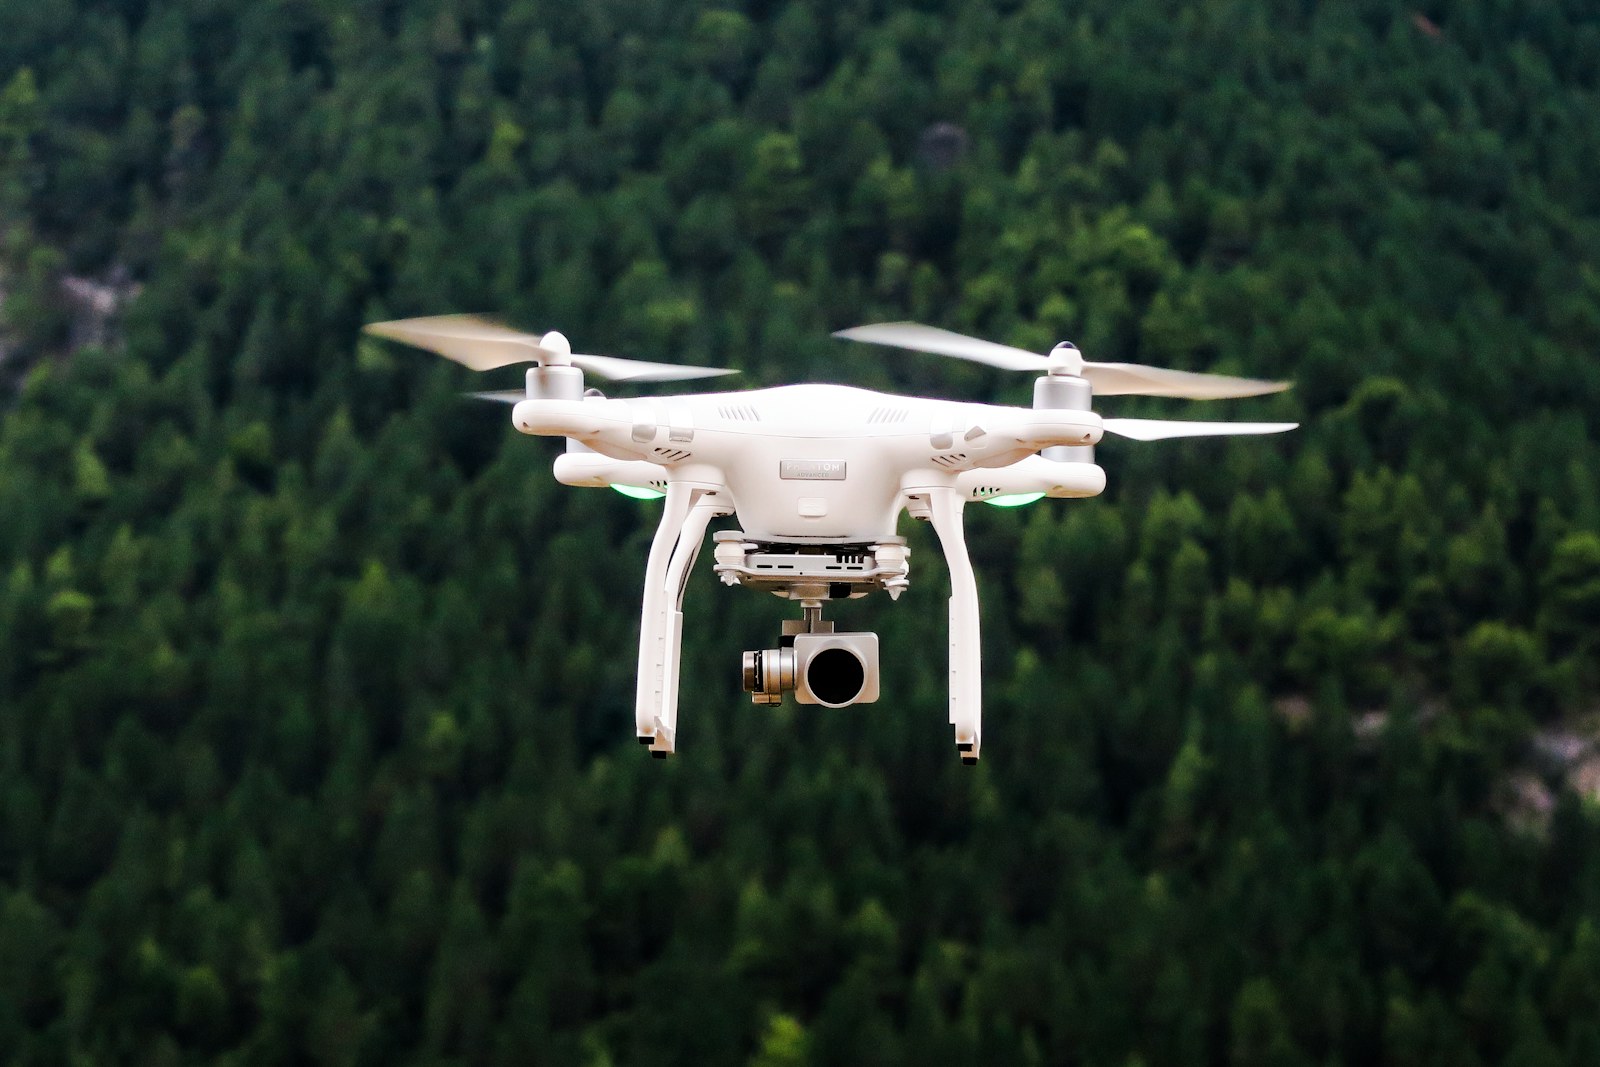
MobiusDrone 为集群实验设计,将开放飞控、定位标记、保护结构和可维护性组织在同一载体上,让团队可以更频繁地把算法送进真实系统。
H743 与 ArduPilot 让控制策略面对真实执行器、姿态、供电和动力学响应。
保护结构、模块化维护与可更换部件,降低高频实验和规模化编队中的维护成本。
内置定位标记,可与 Nav、Comm、Bridge 组成从算法到真实动作的完整闭环。
从概念验证到规模化实验,MobiusDrone 的价值始终由你需要验证的真实变量决定。
保留算法节点与消息结构,将控制策略首先置于真实飞控、动力学和定位条件下。
以 15、25、50 架为扩展目标,逐步验证集群控制、避障与维护节奏。
每个环节都围绕一个明确目标展开:让真实系统更早进入研发循环,且让团队保持对实验过程的掌控。
算法节点与消息结构不需要因第一次接入真实载体而被整体替换。
以 Nav 提供真实状态、Comm 承载链路、Bridge 完成对象和控制映射。
从单机控制到编队与避障,逐步扩大真实载体、通信和场地规模。
从既有软件接口到真实系统模块,MobiusDrone 可以作为独立能力接入,也能成为完整闭环中的一环。
查看产品