算法部署到实机,远没有想象中简单。
真实硬件牵扯标定、供电、飞控时序、通信链路与载具维护。仿真里跑通的算法要真正上机,往往得先解决一整套实机接入问题,而不是改几行代码。
 联系我们
THE GAP
真实硬件牵扯标定、供电、飞控时序、通信链路与载具维护。仿真里跑通的算法要真正上机,往往得先解决一整套实机接入问题,而不是改几行代码。
理想模型省去了定位抖动、遮挡、链路竞争与执行器延迟——而这些恰恰决定算法能否落地、是否稳定。只凭仿真结果,很容易高估算法的实际表现。
而 MobiusSim,把这两件事压缩成一次接口配置。
FOR EVERY TEAM
定位 · 通信 · 飞控 · 桥接,构成可度量的虚实闭环。
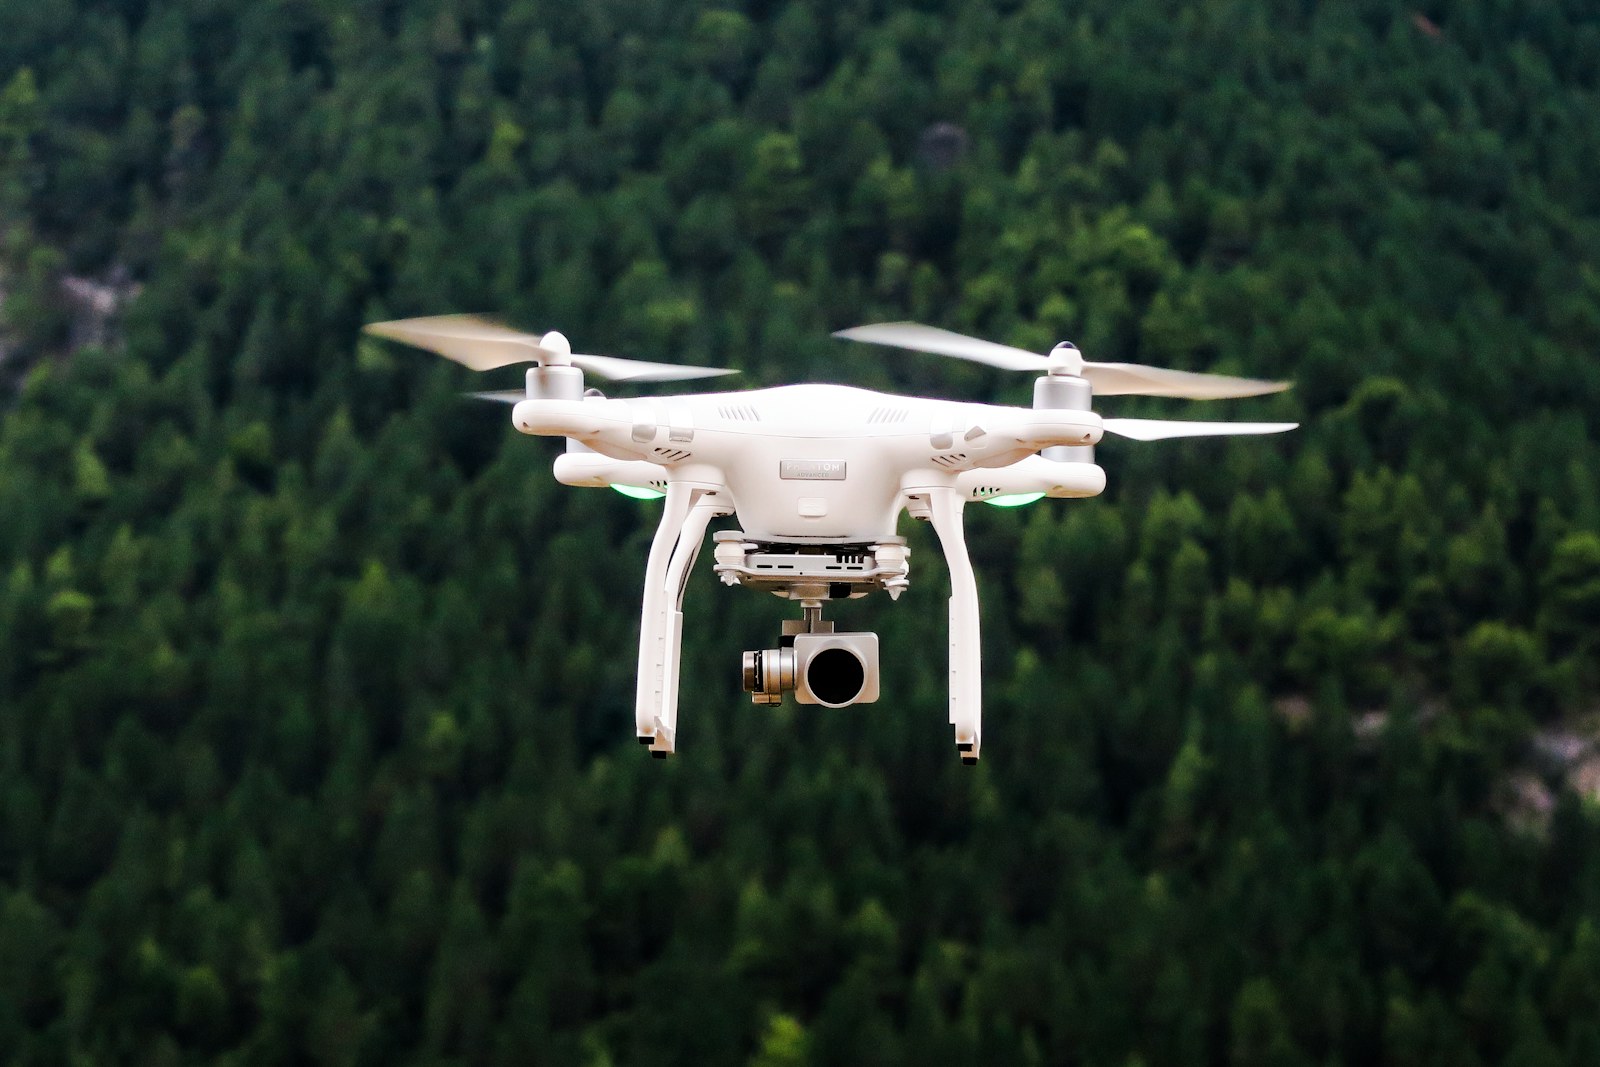
实机可飞行的无人机,让算法在真实飞行中完成验证。
了解更多 位姿与空间感知提供无人机与其他目标位姿,并反馈进仿真系统。
了解更多 虚实通信链路支撑虚拟端(上位机)与实物端通信,指令数据双向流动。
了解更多 统一抽象层作为抽象层整合定位、通信与载具,向算法提供统一接口。
了解更多SINGLE-MACHINE CAPABILITY
MobiusSim 的单机能力,不是飞机的极限性能,而是把实时位姿、高保真模型、边缘部署与 200Hz 指令,在一台真机上变成可复现的闭环。
把无人机与环境的真实位姿,毫秒级送回算法与仿真,让控制与规划始终建立在真实状态之上。
提供高保真的仿真模型,先在虚拟里跑通算法,再无缝切换到真机,让每一次验证都可复现。
把控制与感知算法直接部署到真机边缘算力,模型与接口保持不变,不用为实机重写。
以高达 200Hz 下发位置、速度、加速度(PVA),乃至角速度与拉力指令,让高频控制真实闭环。
FROM ONE TO MANY
MobiusSim 的接口从单机到集群保持一致:先在单机上把算法跑通,再原位扩展到编队与集群,无需更换控制链路。
MOBIUS LOOP
像莫比乌斯环一样,MobiusSim 让算法在虚拟与现实之间双向流动:真实状态回流到算法与仿真,虚拟传感与控制作用于真实系统。
算法、消息结构与软件工作流保持不变,几乎不用重写。
通过 MobiusBridge 完成对象映射、注入与反馈。
算法在真实定位、通信、飞控与载体中实时运行。
FULL-CYCLE SUPPORT
根据场地、规模与已有资产设计系统组合。
完成硬件安装、网络与定位系统调试。
覆盖配置、接口接入与完整实验流程。
维护、升级与实验流程优化。